

SERVOMOTOR S3003
SERVOMOTOR S3003
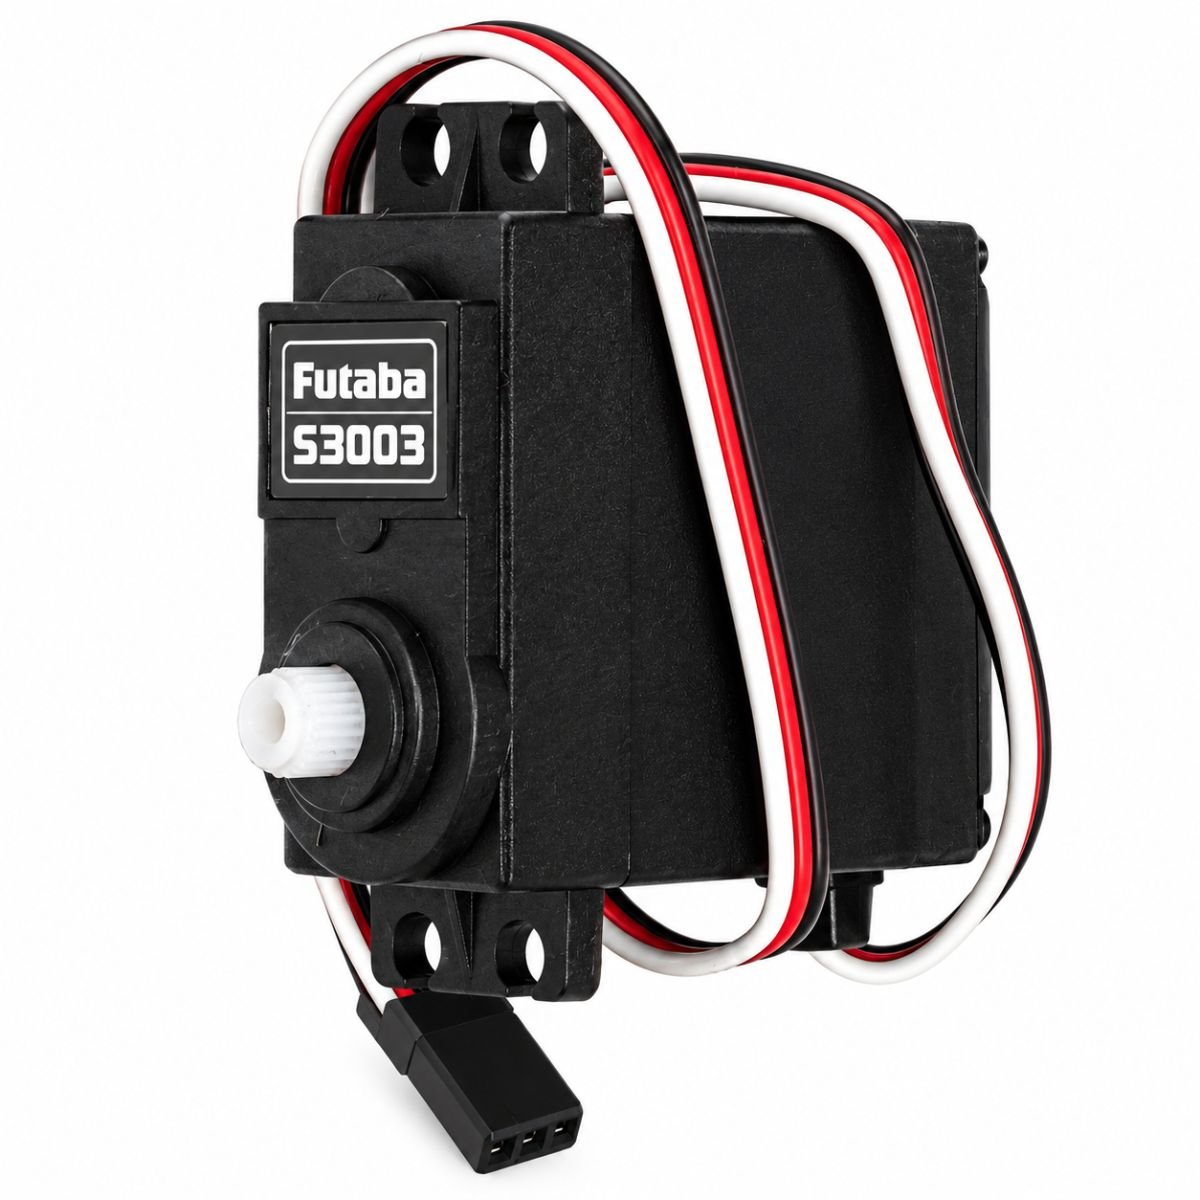
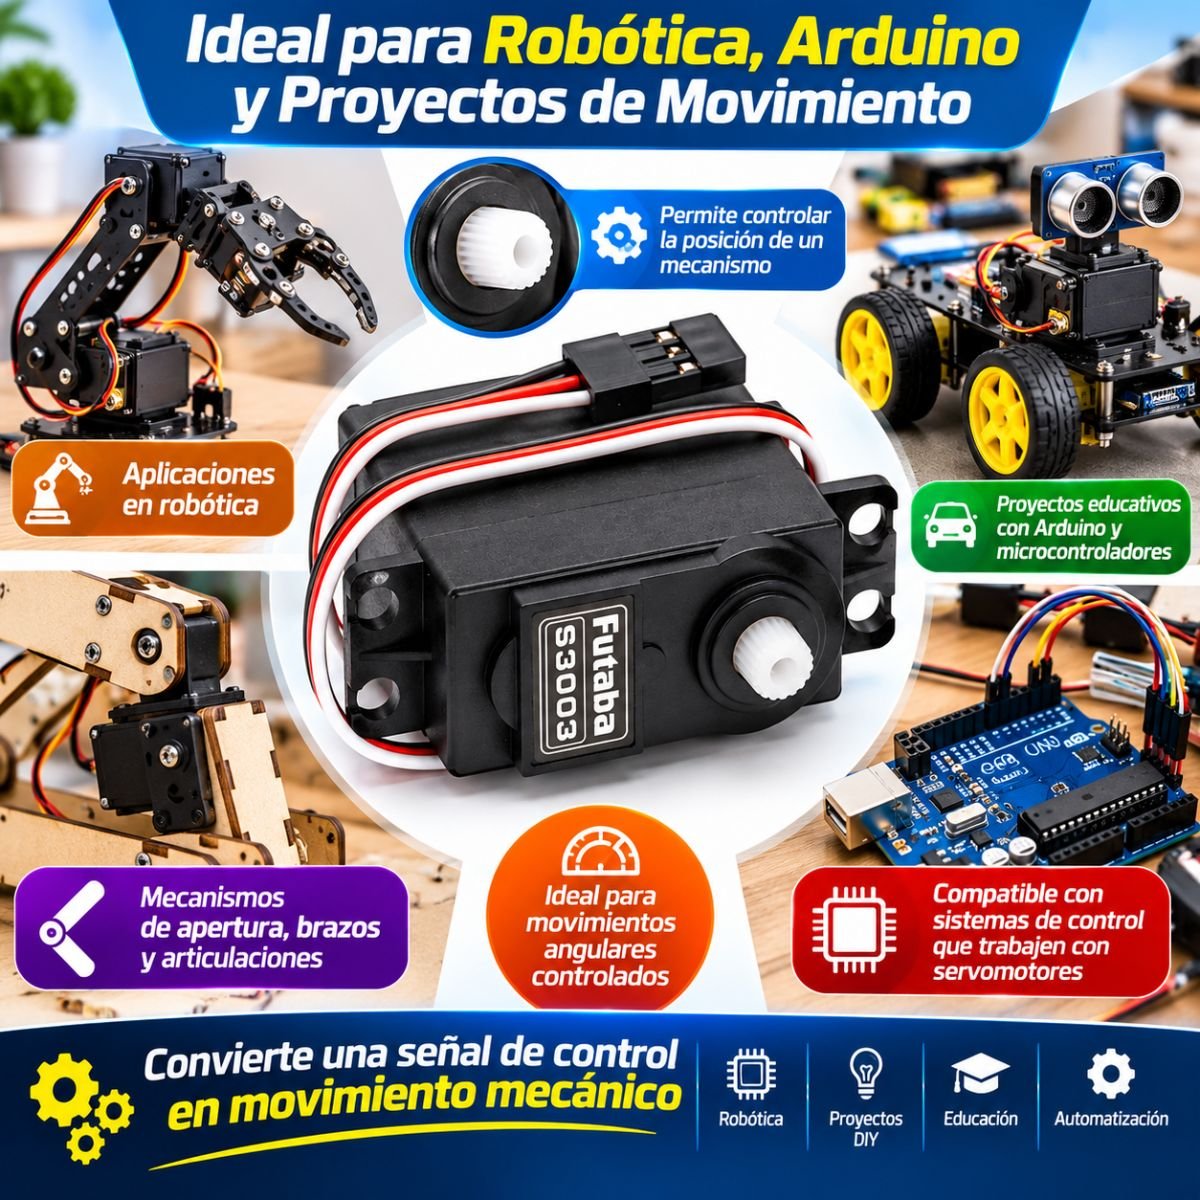
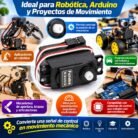
El SERVOMOTOR S3003 es un servomotor de tamaño estándar diseñado para realizar movimientos angulares controlados en proyectos de Arduino, robótica, electrónica, automatización y sistemas de control mecánico.
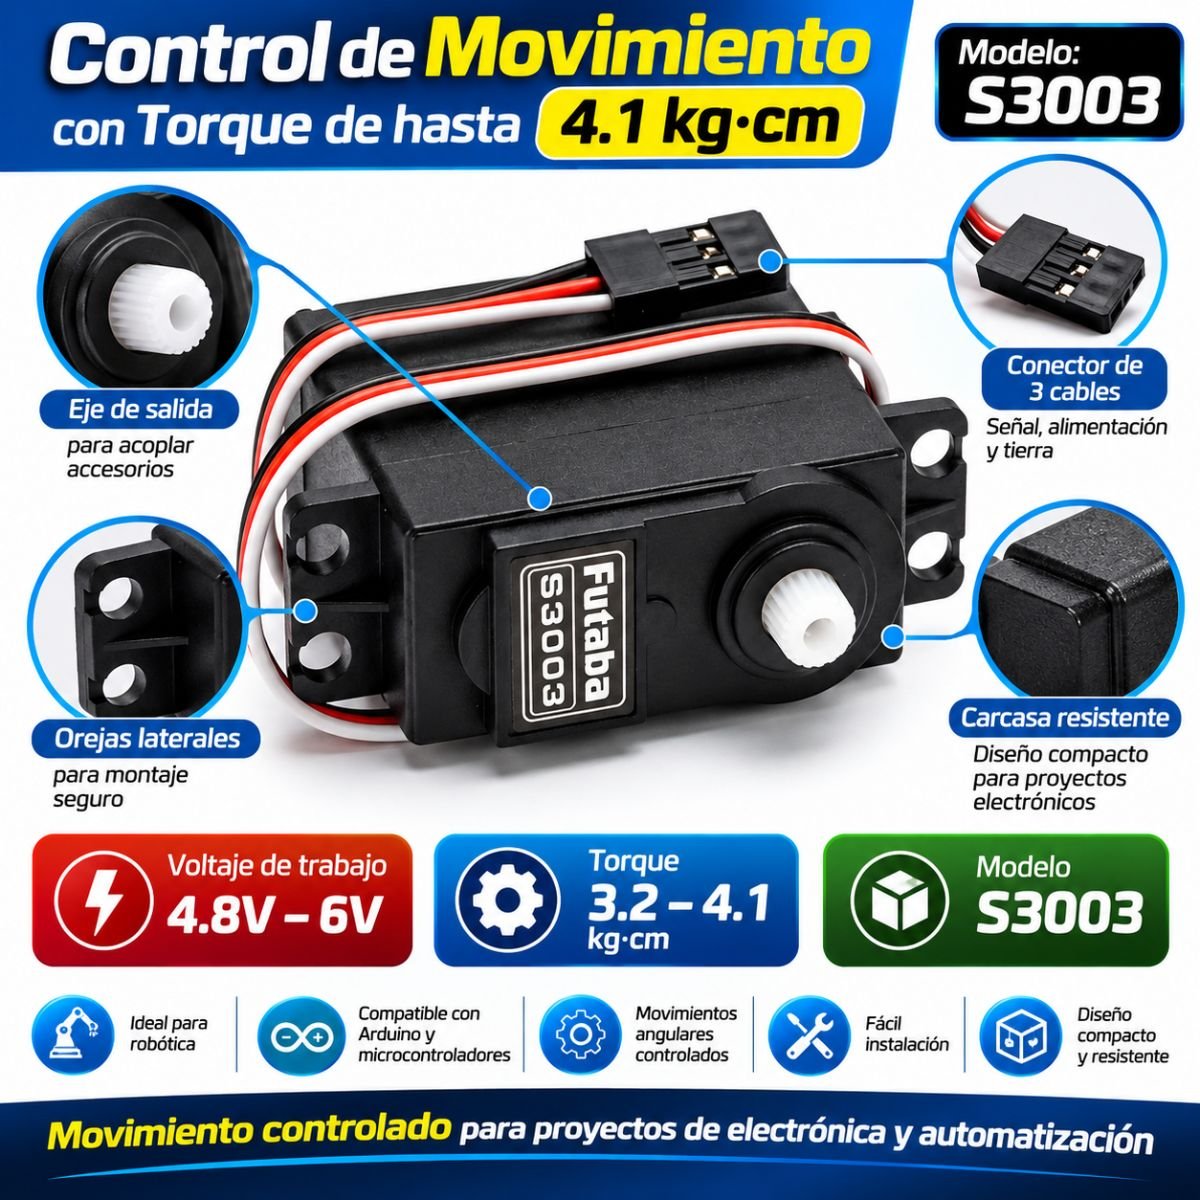
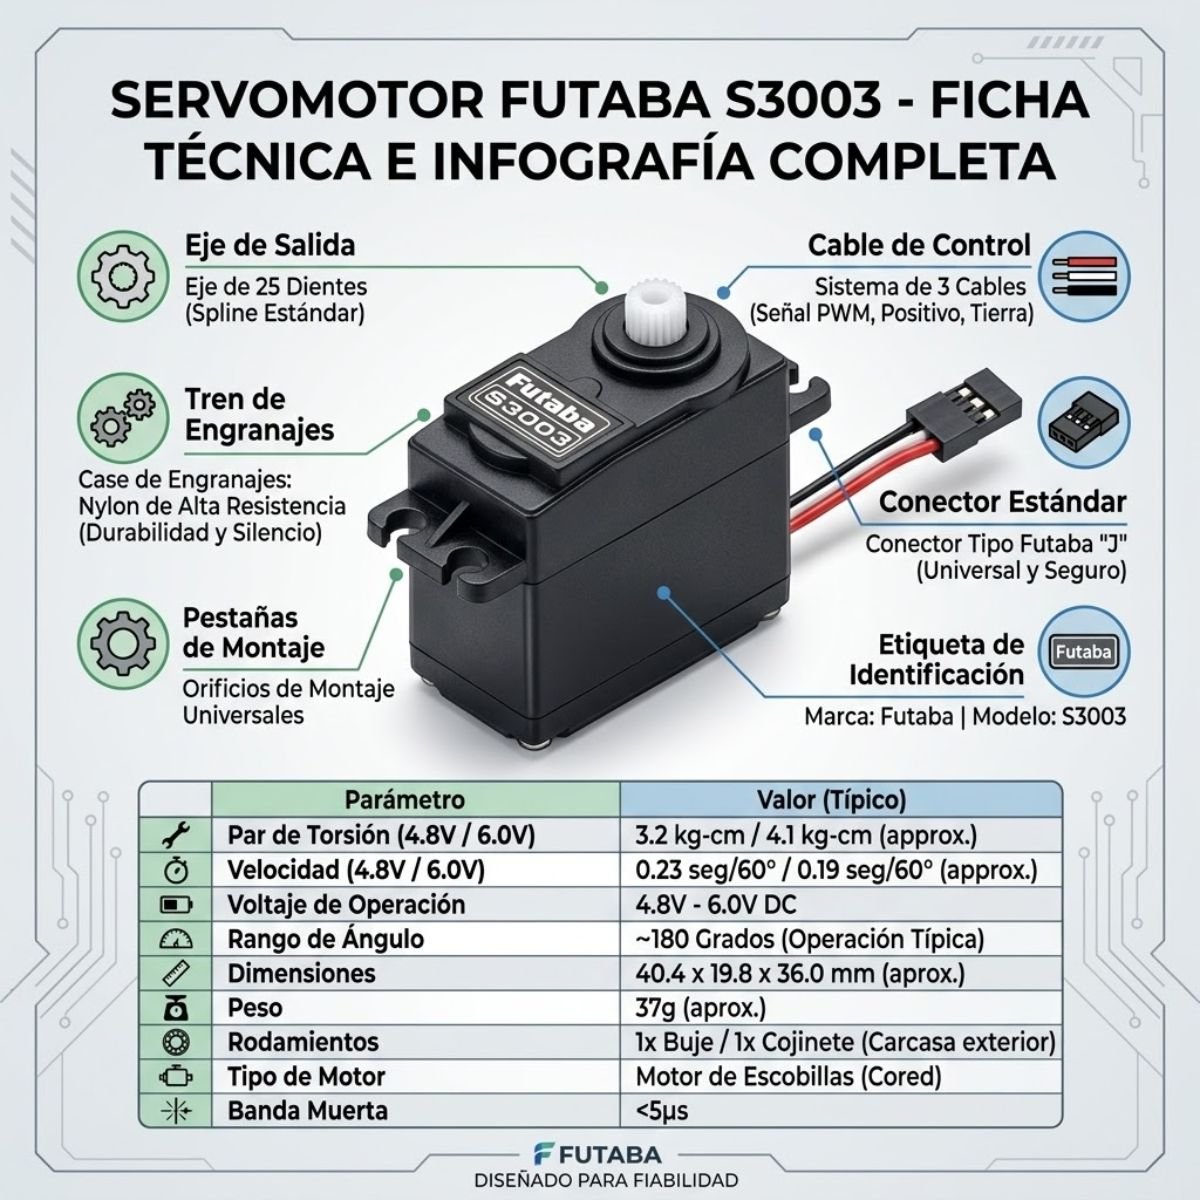
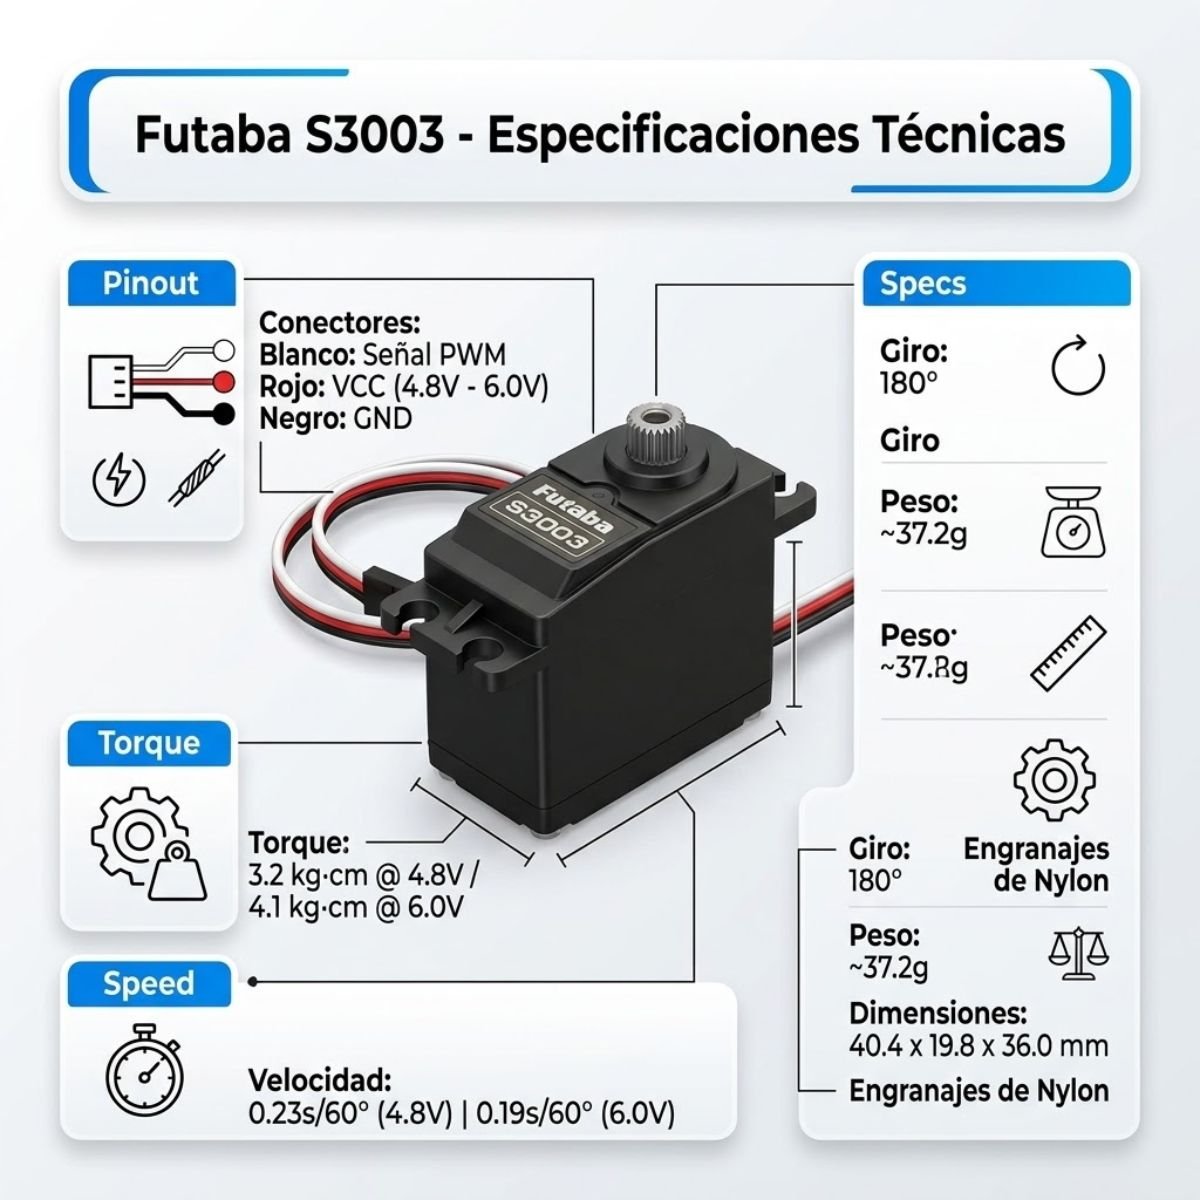
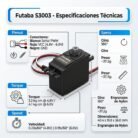
Funciona con un voltaje de alimentación de 4,8V a 6V DC y ofrece un torque especificado de 3,2 a 4,1 kg·cm, lo que permite utilizarlo en mecanismos que requieren posicionamiento y movimiento controlado.
Su sistema de tres cables permite conectar alimentación positiva, tierra y señal de control. Es adecuado para trabajar con microcontroladores compatibles mediante señales de control para servomotores.
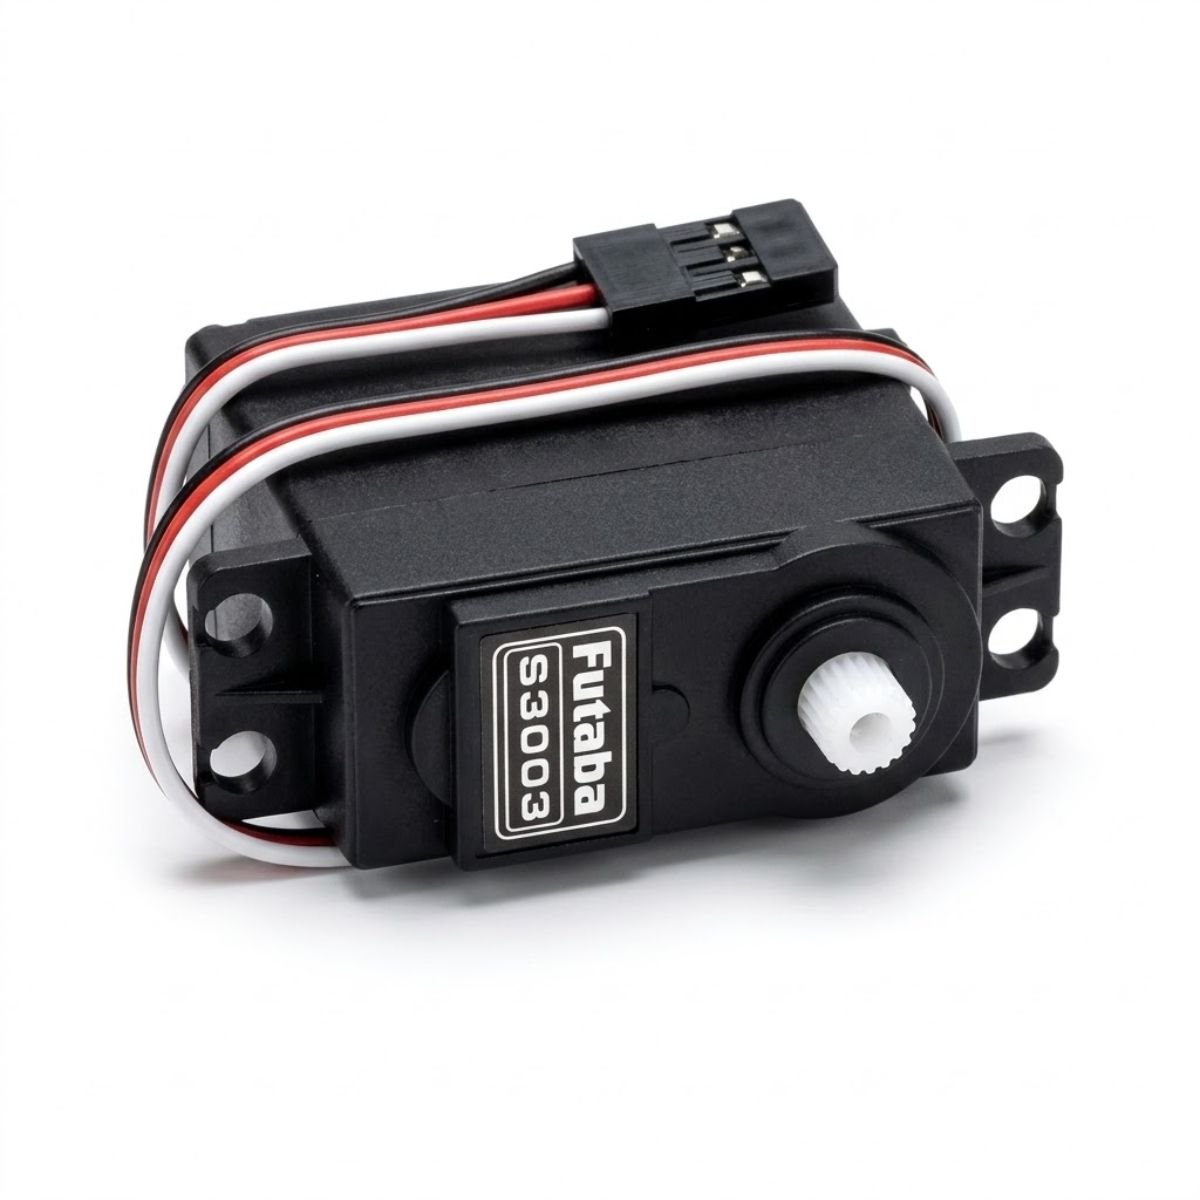
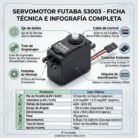
El SERVOMOTOR S3003 incorpora una carcasa compacta, eje de salida para acoplar accesorios y pestañas laterales con orificios de montaje, facilitando su instalación en estructuras mecánicas y prototipos electrónicos.
Características principales
- Producto: SERVOMOTOR S3003.
- Modelo: S3003.
- Tipo: Servomotor estándar de control de posición angular.
- Voltaje de operación: 4,8V a 6V DC.
- Torque: 3,2 a 4,1 kg·cm.
- Control: Mediante señales de control para servomotores.
- Conexión: Cable de tres conductores.
- Funciones de los cables: Alimentación positiva, tierra y señal.
- Eje de salida: Permite acoplar accesorios mecánicos compatibles.
- Montaje: Pestañas laterales con orificios de fijación.
- Diseño: Carcasa compacta de color negro.
- Aplicaciones: Arduino, robótica, automatización y modelos RC.
Aplicaciones principales
- Brazos robóticos y mecanismos articulados.
- Proyectos educativos con Arduino.
- Sistemas de movimiento angular controlado.
- Vehículos y modelos de radiocontrol compatibles.
- Mecanismos de apertura y cierre.
- Proyectos de automatización electrónica.
- Construcción de prototipos mecánicos.
- Experimentos de programación y robótica.
- Sistemas de posicionamiento mecánico.
- Proyectos escolares y aprendizaje STEM.
Ideal para transformar señales de control electrónico en movimientos mecánicos y desarrollar proyectos de robótica y automatización.
Importante: Requiere una fuente de alimentación adecuada de 4,8V a 6V DC y una señal de control compatible. Para aplicaciones con Arduino se recomienda verificar la capacidad de corriente de la fuente y compartir la conexión de tierra entre el servomotor y el microcontrolador. Los accesorios de montaje no están confirmados como incluidos.
SERVOMOTOR S3003
El SERVOMOTOR S3003 es un componente electromecánico utilizado para controlar movimientos angulares en proyectos de Arduino, robótica, automatización, electrónica educativa y sistemas de posicionamiento.
Este servomotor está diseñado para recibir señales de control que permiten orientar su eje de salida hacia diferentes posiciones dentro de su rango mecánico de funcionamiento.
Cuenta con un voltaje de operación de 4,8V a 6V DC y un torque especificado de 3,2 a 4,1 kg·cm, características que permiten su integración en proyectos electrónicos que requieren movimientos mecánicos controlados.
Su formato estándar incorpora una carcasa compacta, un eje de salida para acoplar elementos mecánicos, pestañas laterales de montaje y un cable de tres conductores.
Es una alternativa para estudiantes, técnicos, desarrolladores y aficionados interesados en proyectos de robótica, control de movimiento, mecanismos articulados y automatización.
1. Control de movimiento y posicionamiento angular
El SERVOMOTOR S3003 permite controlar la posición de un mecanismo mediante señales electrónicas enviadas desde un sistema de control compatible.
A diferencia de un motor convencional de corriente continua, un servomotor de posición incorpora un sistema interno de control que permite orientar su eje hacia una posición determinada.
Esta característica resulta especialmente útil para aplicaciones donde se requiere mover una pieza mecánica de forma controlada.
Funciones principales
- Controlar la posición angular de mecanismos.
- Realizar movimientos programados.
- Orientar elementos mecánicos.
- Accionar articulaciones de proyectos robóticos.
- Controlar mecanismos de apertura y cierre.
- Desarrollar sistemas de posicionamiento.
- Ejecutar movimientos mediante microcontroladores compatibles.
- Integrar control electrónico y movimiento mecánico.
El rango angular efectivo depende de las características de la unidad y de las señales utilizadas. No debe asumirse un giro continuo ni un ángulo máximo específico sin verificar la ficha técnica correspondiente.
2. Voltaje de funcionamiento de 4,8V a 6V DC
El SERVOMOTOR S3003 funciona dentro de un rango de alimentación de corriente continua comprendido entre 4,8V y 6V DC.
Este rango permite utilizar fuentes de alimentación compatibles con servomotores estándar empleados en robótica y sistemas de radiocontrol.
Características de alimentación
- Voltaje mínimo especificado: 4,8V DC.
- Voltaje máximo especificado: 6V DC.
- Alimentación mediante corriente continua.
- Conexión eléctrica mediante cable de tres conductores.
- Integración con sistemas de control compatibles.
- Aplicación en proyectos de robótica y automatización.
Importante: El servomotor debe alimentarse con una fuente capaz de suministrar la corriente necesaria durante su funcionamiento, especialmente cuando mueve cargas mecánicas.
En proyectos Arduino, no se recomienda depender directamente del pin de alimentación de la placa cuando el consumo del servomotor pueda superar la capacidad disponible.
3. Torque de 3,2 a 4,1 kg·cm
Una de las características principales del SERVOMOTOR S3003 es su capacidad de generar torque para mover mecanismos y elementos mecánicos.
El torque especificado para este modelo se encuentra entre 3,2 y 4,1 kg·cm, según las condiciones de funcionamiento.
El torque es una medida de la capacidad de un motor para producir una fuerza de giro alrededor de su eje.
Esta característica debe considerarse al seleccionar un servomotor para un brazo robótico, mecanismo articulado o sistema de posicionamiento.
Aplicaciones del torque
- Movimiento de articulaciones robóticas.
- Accionamiento de mecanismos mecánicos.
- Control de pequeñas estructuras móviles.
- Orientación de componentes electrónicos.
- Movimiento de brazos y palancas compatibles.
- Accionamiento de mecanismos de apertura.
- Proyectos educativos de mecánica y robótica.
La carga que puede mover depende de factores como la longitud del brazo mecánico, el peso de la estructura, la alimentación y las condiciones de funcionamiento.
Para evitar sobrecargas, es importante seleccionar mecanismos cuya demanda de torque se encuentre dentro de los límites adecuados del servomotor.
4. Conexión de tres cables
El SERVOMOTOR S3003 incorpora un cable de tres conductores destinado a conectar la alimentación y la señal de control.
En la versión mostrada, los conductores son de color blanco, rojo y negro.
Identificación habitual de los cables
| Color | Función | Descripción |
|---|---|---|
| Blanco | Señal | Recibe la señal electrónica utilizada para controlar la posición. |
| Rojo | VCC | Alimentación positiva de 4,8V a 6V DC. |
| Negro | GND | Conexión de tierra o referencia negativa. |
Esta distribución corresponde al cableado habitual de servomotores de este tipo. Antes de energizar el dispositivo, verifica la identificación y polaridad de los conductores.
El conector de tres posiciones facilita su integración con controladores de servomotores y sistemas electrónicos compatibles.
5. Control mediante señales PWM para servomotores
El SERVOMOTOR S3003 pertenece a la familia de servomotores utilizados habitualmente mediante señales de control por pulsos.
En proyectos Arduino, el control de posición de servomotores estándar se realiza normalmente mediante pulsos temporizados generados por un microcontrolador.
El sistema interpreta la señal de control para orientar el eje hacia una posición determinada dentro de su rango de movimiento.
Ventajas del control electrónico
- Permite programar movimientos.
- Facilita el posicionamiento de mecanismos.
- Permite desarrollar secuencias automatizadas.
- Puede integrarse con sensores y sistemas de control.
- Facilita la creación de proyectos robóticos.
- Permite controlar movimientos desde microcontroladores compatibles.
- Es útil para actividades de programación educativa.
Los parámetros de pulsos y los límites de recorrido deben ajustarse según el comportamiento y las especificaciones de la unidad.
6. Compatible con proyectos Arduino
El SERVOMOTOR S3003 puede utilizarse en proyectos desarrollados con Arduino mediante una conexión eléctrica y programación adecuadas.
Un microcontrolador compatible puede generar las señales necesarias para controlar el movimiento del servomotor.
Aplicaciones con Arduino
- Arduino UNO.
- Arduino Nano.
- Arduino Mega.
- Proyectos con controladores de servomotores.
- Brazos robóticos educativos.
- Vehículos robóticos.
- Mecanismos de control automatizado.
- Proyectos con sensores y movimiento.
- Prototipos de electrónica.
- Actividades de programación y robótica educativa.
La compatibilidad depende de la configuración eléctrica, la alimentación y las señales de control utilizadas.
La placa Arduino debe compartir la referencia de tierra con la fuente que alimenta el servomotor para permitir un control adecuado.
7. Aplicaciones en brazos robóticos
Una de las aplicaciones más utilizadas de los servomotores es el movimiento de articulaciones en proyectos de robótica.
El SERVOMOTOR S3003 puede integrarse en estructuras mecánicas compatibles para realizar movimientos de posicionamiento.
Ejemplos de aplicación
- Articulaciones de brazos robóticos.
- Mecanismos de apertura y cierre.
- Sistemas de orientación mecánica.
- Pequeños mecanismos de posicionamiento.
- Proyectos educativos de control angular.
- Prototipos de automatización.
- Sistemas de movimiento programado.
Antes de utilizarlo en una articulación, se debe verificar que el torque disponible sea suficiente para soportar la carga mecánica prevista.
8. Aplicaciones en vehículos y modelos RC
El SERVOMOTOR S3003 también puede utilizarse en sistemas de radiocontrol compatibles que requieren accionar mecanismos mediante movimientos angulares.
Su formato estándar permite considerarlo para aplicaciones donde se necesita orientar elementos mecánicos o controlar mecanismos de movimiento.
Aplicaciones posibles
- Sistemas de dirección compatibles.
- Mecanismos de accionamiento en modelos RC.
- Proyectos educativos de vehículos robóticos.
- Prototipos de control mecánico.
- Sistemas de movimiento por control electrónico.
La compatibilidad con un vehículo o modelo RC específico depende de las dimensiones de montaje, el torque necesario, las conexiones y el sistema de control.
9. Diseño compacto y montaje mecánico
El SERVOMOTOR S3003 presenta una carcasa rectangular de color negro con un eje de salida y pestañas laterales de fijación.
Este diseño permite integrarlo en estructuras mecánicas que admitan servomotores de formato estándar.
Elementos principales
- Carcasa protectora de color negro.
- Eje de salida para elementos mecánicos compatibles.
- Pestañas laterales de montaje.
- Orificios para elementos de fijación.
- Cable de conexión de tres conductores.
- Conector eléctrico de tres posiciones.
- Diseño adecuado para integración en prototipos.
Los accesorios de acoplamiento deben seleccionarse según la geometría y compatibilidad del eje de salida.
10. Características técnicas del SERVOMOTOR S3003
| Característica | Especificación |
|---|---|
| Nombre del producto | SERVOMOTOR S3003 |
| Modelo | S3003 |
| Código | S3003 |
| Tipo | Servomotor estándar de posición |
| Voltaje de operación | 4,8V a 6V DC |
| Torque especificado | 3,2 a 4,1 kg·cm |
| Tipo de movimiento | Posicionamiento angular controlado |
| Conexiones | 3 conductores |
| Alimentación | Corriente continua DC |
| Control | Mediante señal compatible para servomotores |
| Color del cuerpo | Negro |
| Montaje | Pestañas laterales con orificios de fijación |
| Aplicaciones | Arduino, robótica, automatización y modelos RC |
| Uso principal | Control de posición y movimiento mecánico |
| Rango angular máximo | Por verificar según ficha técnica de la unidad |
| Velocidad de giro | Por verificar según ficha técnica de la unidad |
| Material de engranajes | No confirmado en el catálogo del proveedor |
11. ¿Cómo conectar el SERVOMOTOR S3003 a Arduino?
Para controlar el SERVOMOTOR S3003 mediante Arduino, se necesita una fuente de alimentación adecuada y una conexión de señal desde un pin compatible del microcontrolador.
Paso 1. Preparar el servomotor
Identifica los tres cables y verifica sus funciones antes de realizar las conexiones.
Paso 2. Preparar la alimentación
Selecciona una fuente regulada de corriente continua con voltaje comprendido entre 4,8V y 6V y capacidad suficiente para alimentar el servomotor.
Paso 3. Conectar alimentación positiva
Conecta el conductor positivo del servomotor a la salida positiva de la fuente compatible.
Paso 4. Conectar tierra
Conecta el conductor de tierra a la referencia negativa de la fuente y establece una tierra común con el Arduino.
Paso 5. Conectar la señal de control
Conecta el conductor de señal a un pin digital de Arduino apropiado para el programa utilizado.
Paso 6. Preparar el programa
Utiliza una biblioteca de control de servomotores compatible con tu placa y configura el pin de señal.
Paso 7. Realizar las primeras pruebas
Programa movimientos suaves y verifica que el mecanismo se desplace correctamente sin golpear sus límites mecánicos.
Paso 8. Integrar el mecanismo
Una vez comprobado el funcionamiento, instala el servomotor en la estructura del proyecto.
Precaución: No fuerces manualmente el eje ni mantengas el servomotor bloqueado contra un obstáculo. Estas condiciones pueden incrementar el consumo y provocar daños.
12. Programación con Arduino IDE
En proyectos Arduino es habitual utilizar la biblioteca Servo.h para controlar servomotores estándar compatibles.
Esta biblioteca permite programar posiciones y movimientos desde un microcontrolador.
Funciones habituales
- Inicializar el servomotor.
- Asignar un pin de control.
- Definir una posición deseada.
- Crear movimientos secuenciales.
- Controlar mecanismos mediante sensores.
- Programar movimientos de prueba.
- Crear sistemas de apertura y cierre.
- Desarrollar proyectos de automatización.
Los ángulos y parámetros programados deben ajustarse al recorrido real permitido por la unidad utilizada.
13. Proyectos educativos y aprendizaje STEM
El SERVOMOTOR S3003 es un componente útil para actividades de enseñanza relacionadas con electricidad, electrónica, mecánica y programación.
Permite experimentar con el control electrónico de movimientos y comprender la relación entre las instrucciones de un microcontrolador y el comportamiento de un mecanismo físico.
Conceptos educativos
- Control de movimiento angular.
- Funcionamiento de servomotores.
- Conceptos de torque y carga mecánica.
- Programación de movimientos.
- Electrónica digital.
- Integración de microcontroladores.
- Diseño de mecanismos articulados.
- Automatización de procesos.
- Robótica educativa.
- Desarrollo de prototipos.
Es adecuado para proyectos escolares, laboratorios de electrónica y actividades de aprendizaje práctico.
14. Ventajas del SERVOMOTOR S3003
- Control angular: Permite realizar movimientos de posicionamiento.
- Voltaje de funcionamiento: Trabaja entre 4,8V y 6V DC.
- Torque: Ofrece un rango especificado de 3,2 a 4,1 kg·cm.
- Conexión sencilla: Utiliza tres conductores para alimentación y control.
- Integración: Puede utilizarse con sistemas de control compatibles.
- Aplicaciones en Arduino: Permite desarrollar proyectos programables de movimiento.
- Uso educativo: Facilita el aprendizaje de electrónica y robótica.
- Montaje: Incorpora pestañas laterales para fijación mecánica.
- Versatilidad: Puede emplearse en diferentes mecanismos y prototipos.
- Automatización: Permite integrar movimiento mecánico en proyectos electrónicos.
15. Recomendaciones de uso y seguridad
- Utilizar una fuente de alimentación adecuada de 4,8V a 6V DC.
- Verificar la polaridad de los cables.
- No conectar el servomotor directamente a la red eléctrica.
- No superar el voltaje máximo especificado.
- Evitar cortocircuitos en las conexiones.
- Utilizar una fuente con suficiente capacidad de corriente.
- Compartir la tierra entre el controlador y la fuente del servomotor.
- Evitar movimientos que excedan los límites mecánicos.
- No forzar el eje de salida.
- Evitar mantener el motor bloqueado bajo carga.
- Comprobar que el mecanismo no requiera un torque superior al disponible.
- Realizar las primeras pruebas sin cargas excesivas.
- Evitar agua, humedad y temperaturas extremas.
- Desconectar la alimentación antes de modificar el cableado.
- Verificar la compatibilidad de los accesorios mecánicos.
16. Preguntas frecuentes
¿El SERVOMOTOR S3003 funciona con Arduino?
Puede utilizarse en proyectos Arduino mediante señales de control compatibles y una fuente de alimentación adecuada.
¿Qué voltaje necesita?
Su rango de alimentación especificado es de 4,8V a 6V DC.
¿Qué torque tiene?
El catálogo indica un torque comprendido entre 3,2 y 4,1 kg·cm.
¿Cuántos cables utiliza?
Dispone de tres conductores destinados a alimentación positiva, tierra y señal de control.
¿Puede utilizarse en brazos robóticos?
Sí, es una aplicación habitual de los servomotores de posicionamiento, siempre que la estructura y la carga sean compatibles con sus características.
¿Puede utilizarse para proyectos de automatización?
Sí. Puede integrarse en mecanismos que requieren movimientos controlados por sistemas electrónicos.
¿Puede girar continuamente?
El S3003 se utiliza como servomotor de posicionamiento. No debe considerarse un servomotor de rotación continua sin verificar que la unidad haya sido diseñada o modificada específicamente para ello.
¿Incluye una placa Arduino?
No se encuentra confirmada la inclusión de una placa Arduino. El producto del catálogo corresponde al servomotor S3003.
17. Controla el movimiento de tus proyectos electrónicos
El SERVOMOTOR S3003 es una alternativa para proyectos que requieren control de posición, movimiento angular y accionamiento mecánico mediante señales electrónicas.
Su rango de funcionamiento de 4,8V a 6V DC, torque especificado de 3,2 a 4,1 kg·cm y conexión de tres cables permiten considerarlo para proyectos de robótica, automatización, modelos RC y electrónica educativa.
Es útil para desarrollar mecanismos articulados, sistemas de posicionamiento, proyectos escolares y prototipos electrónicos con control de movimiento.
¡Incorpora movimiento controlado a tus proyectos de Arduino y robótica con el SERVOMOTOR S3003!
Disponible en GERIZIM SAS – Tecnología, Arduino, robótica y componentes electrónicos para tus proyectos.
Nota técnica: El catálogo del proveedor confirma el modelo S3003, voltaje de operación de 4,8V a 6V y torque de 3,2 a 4,1 kg·cm. Los valores exactos de velocidad, recorrido angular, dimensiones y composición interna deben verificarse antes de considerarlos especificaciones garantizadas. Las aplicaciones descritas corresponden a usos habituales de servomotores de este tipo.





Comentarios
Todavía no hay comentarios.