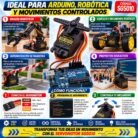


SERVOMOTOR TOWER PRO SG5010 – 6KG
El Servomotor Tower Pro SG5010 – 6KG es un dispositivo electromecánico diseñado para controlar la posición de un eje y generar movimientos controlados en proyectos de robótica, automatización, electrónica y sistemas programables.
Este servomotor permite accionar brazos mecánicos, palancas, articulaciones y diferentes mecanismos mediante señales de control enviadas desde una placa Arduino u otro controlador compatible.
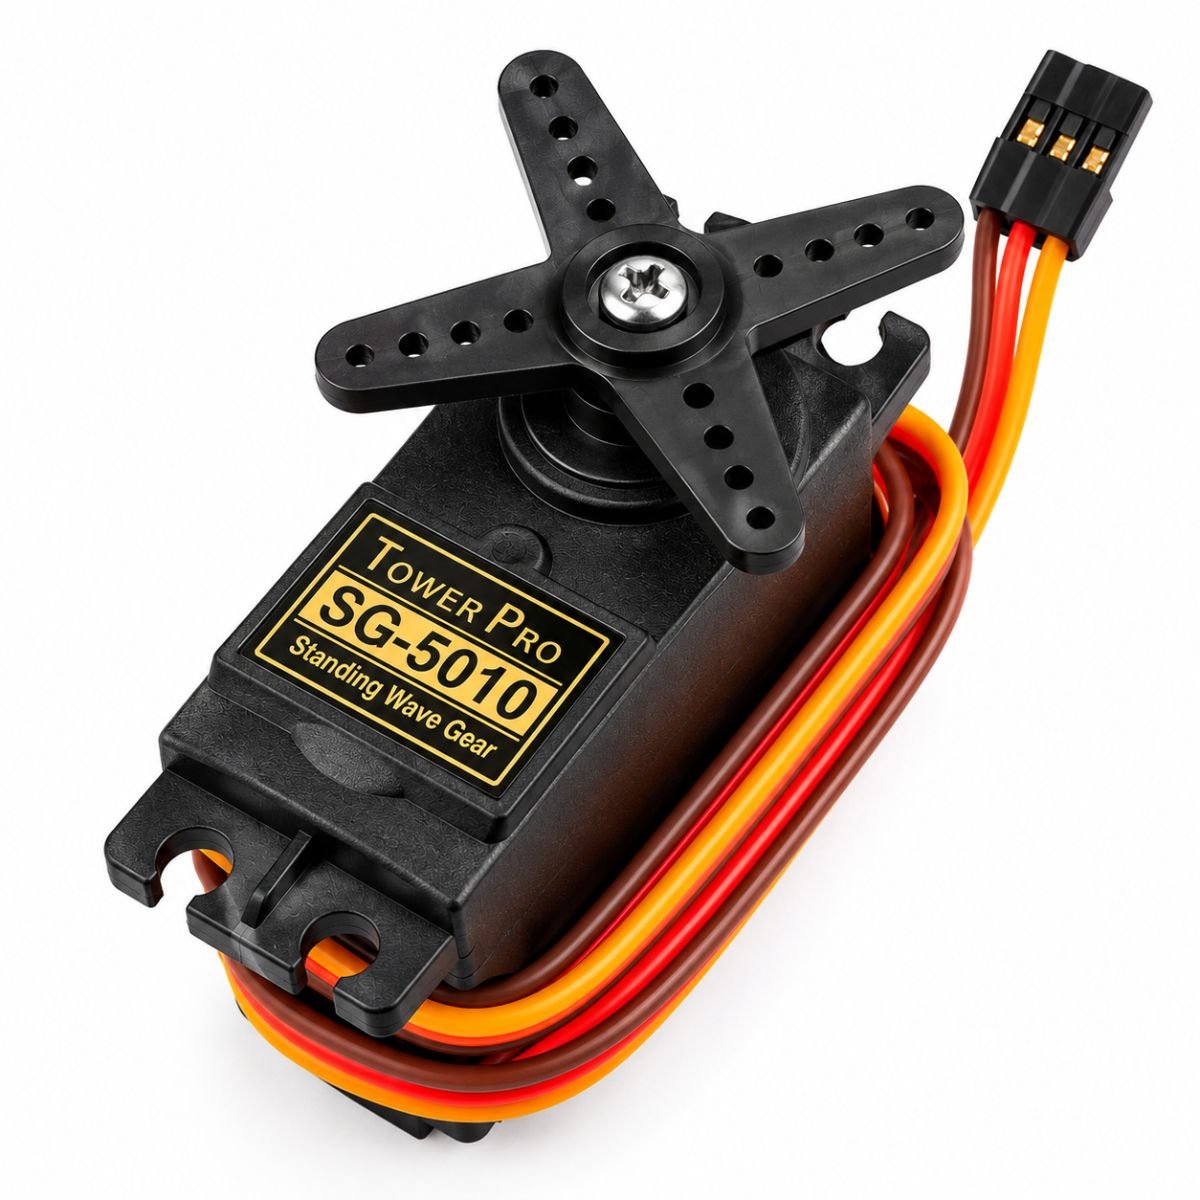
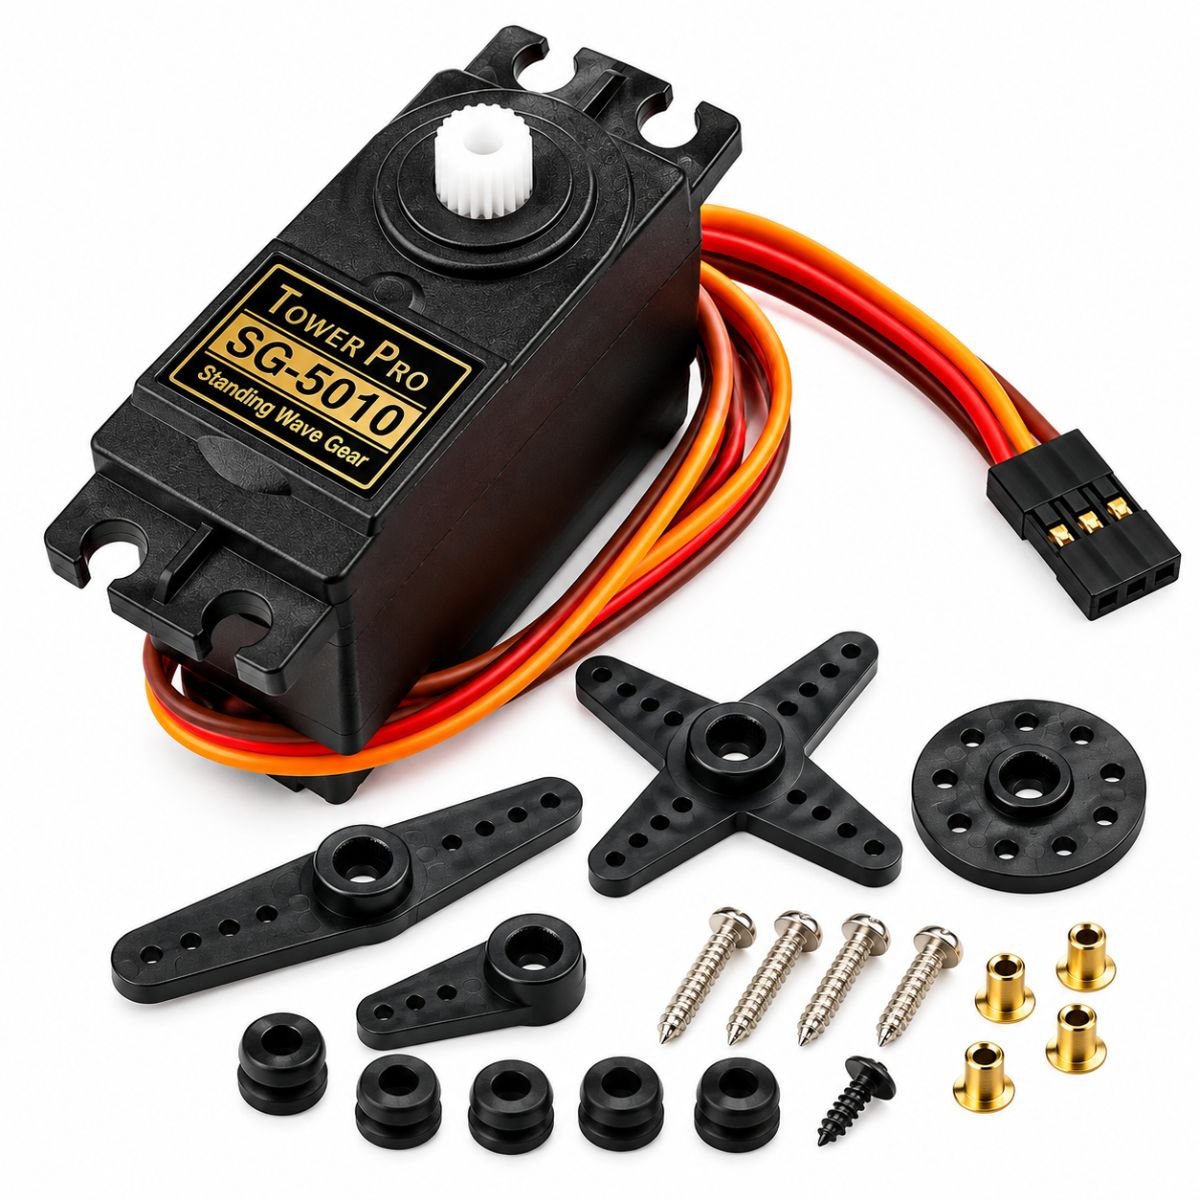
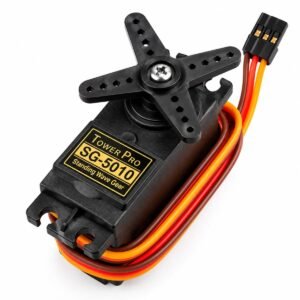
Su diseño incorpora una carcasa negra, eje de salida, cable de tres conductores y conector de tres pines, facilitando su integración en proyectos electrónicos que requieren posicionamiento y movimiento controlado.
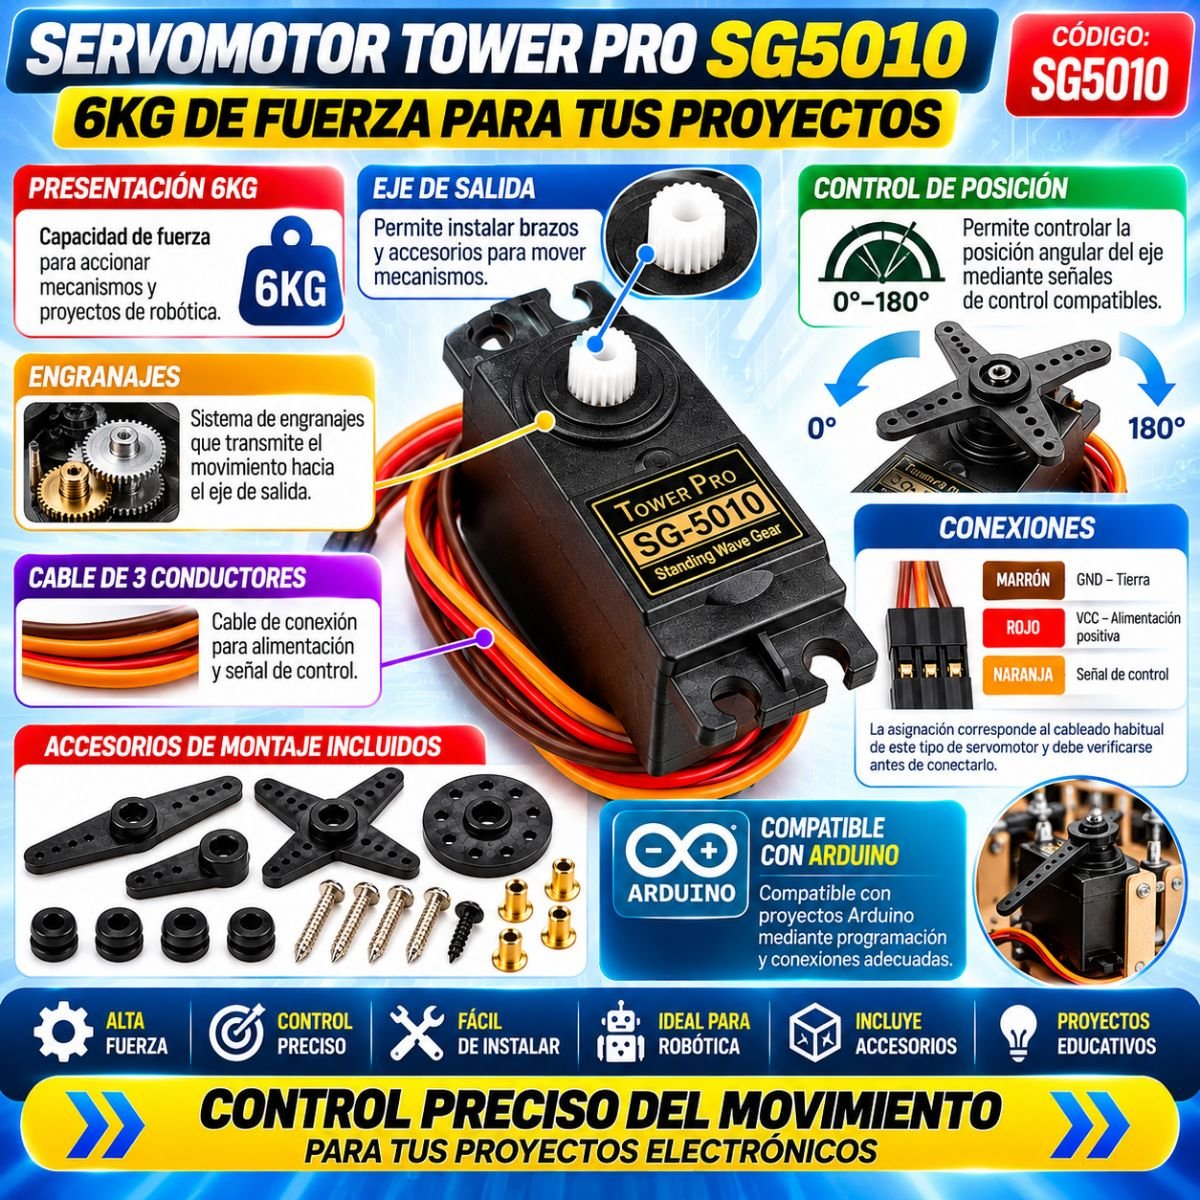
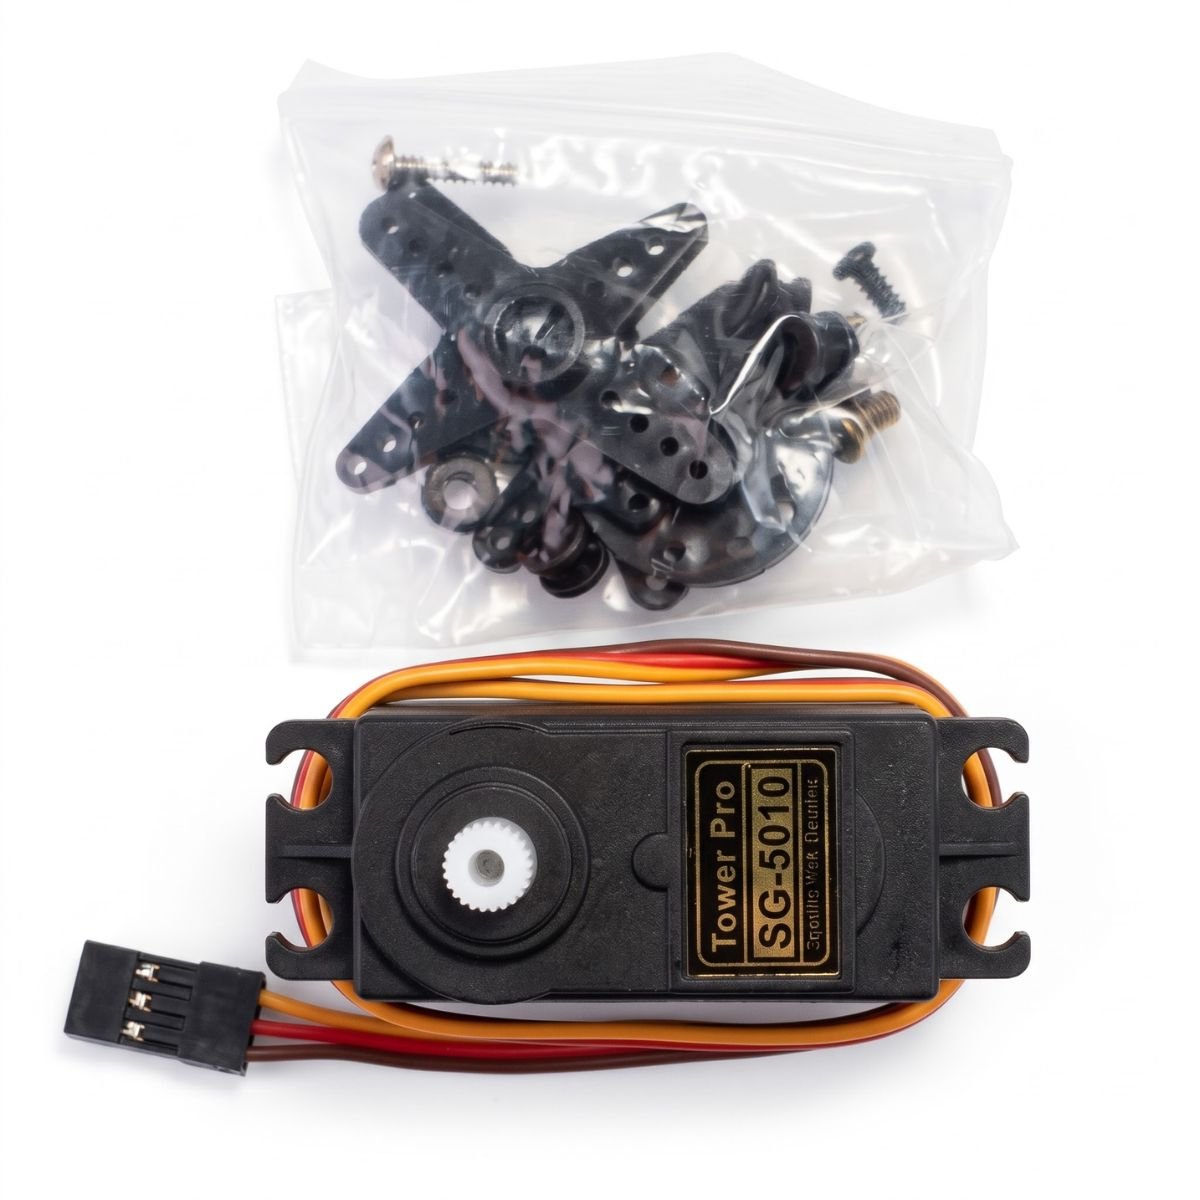
El Servomotor Tower Pro SG5010 – 6KG se presenta con accesorios de montaje que permiten instalar diferentes brazos y elementos mecánicos sobre su eje, según las piezas mostradas en las fotografías del producto.
Características principales:
- Nombre: Servomotor Tower Pro SG5010 – 6KG.
- Marca indicada: Tower Pro.
- Modelo: SG5010.
- Código: SG5010.
- Presentación: 6KG según catálogo.
- Tipo: Servomotor de control de posición.
- Función principal: Controlar la posición angular del eje.
- Movimiento: Accionamiento de brazos, palancas y mecanismos.
- Control: Mediante señales electrónicas compatibles.
- Eje de salida: Permite instalar accesorios mecánicos.
- Cable: Tres conductores para alimentación y señal de control.
- Conector: Tres contactos para integración electrónica.
- Carcasa: Diseño rectangular de color negro.
- Montaje: Soportes laterales para fijación.
- Accesorios: Brazos y elementos de montaje mostrados en las fotografías.
- Compatibilidad: Proyectos Arduino y otros controladores con señales compatibles.
- Aplicaciones: Robótica, brazos mecánicos, vehículos educativos y mecanismos automatizados.
- Uso educativo: Ideal para estudiantes, técnicos, ingenieros y aficionados a la electrónica.
El Servomotor Tower Pro SG5010 – 6KG es ideal para desarrollar proyectos que requieren controlar mecanismos, modificar posiciones y ejecutar movimientos mediante programación.
Puede utilizarse en brazos robóticos, vehículos educativos, maquetas automatizadas, compuertas, sistemas de dirección y proyectos electrónicos con Arduino.
Ventaja principal: Permite transformar señales de control electrónico en movimientos mecánicos de posición controlada.
Ideal para dar movimiento a tus proyectos de Arduino, robótica y automatización.
Importante: Requiere alimentación eléctrica apropiada y un controlador compatible. Verifica las especificaciones eléctricas antes de conectarlo. Las placas Arduino, protoboards y otros equipos mostrados como ejemplos de aplicación no están incluidos.
Servomotor Tower Pro SG5010 – 6KG
El Servomotor Tower Pro SG5010 – 6KG es un dispositivo electromecánico diseñado para proporcionar movimiento controlado y permitir el posicionamiento de mecanismos en proyectos de electrónica, robótica y automatización.
Su función principal consiste en controlar la posición de un eje de salida mediante señales electrónicas enviadas desde un controlador compatible.
Gracias a este funcionamiento, puede utilizarse para accionar brazos mecánicos, palancas, articulaciones, mecanismos de dirección y diferentes estructuras que necesitan movimientos programados.
El Servomotor Tower Pro SG5010 – 6KG incorpora una carcasa rectangular de color negro, un eje de salida para instalar accesorios, soportes laterales de fijación y un cable de tres conductores con conector.
El producto se presenta con accesorios de montaje que permiten adaptar el eje a diferentes mecanismos, según las piezas mostradas en las fotografías.
Es especialmente útil para estudiantes, docentes, técnicos, ingenieros, desarrolladores y aficionados interesados en electrónica, robótica, programación y sistemas de control.
Características del Servomotor Tower Pro SG5010 – 6KG
- Control de posición: Permite establecer posiciones del eje mediante señales de control compatibles.
- Presentación 6KG: Identificación de capacidad indicada en el catálogo del producto.
- Movimiento mecánico: Permite accionar brazos, palancas y mecanismos.
- Eje de salida: Diseñado para instalar accesorios que transmiten movimiento.
- Control electrónico: Puede integrarse con sistemas programables que generen las señales requeridas.
- Compatible con proyectos Arduino: Puede utilizarse con placas Arduino mediante programación y conexiones adecuadas.
- Cable de tres conductores: Permite realizar conexiones de alimentación y control.
- Conector de tres contactos: Facilita su integración con conexiones compatibles.
- Carcasa rectangular: Diseño de color negro para instalación en diferentes estructuras.
- Soportes laterales: Permiten fijar el servomotor mediante elementos de montaje.
- Accesorios mecánicos: Brazos y piezas de fijación mostrados en las fotografías del producto.
- Integración electrónica: Adecuado para sistemas de control de movimiento.
- Robótica educativa: Puede incorporarse a brazos robóticos, vehículos y mecanismos experimentales.
- Automatización: Permite desarrollar mecanismos que cambian de posición según instrucciones programadas.
- Aplicaciones educativas: Facilita el aprendizaje de programación, control de motores y electrónica.
- Prototipado: Adecuado para experimentar con sistemas mecánicos controlados electrónicamente.
¿Qué es el Servomotor Tower Pro SG5010 – 6KG?
El Servomotor Tower Pro SG5010 – 6KG es un actuador electromecánico utilizado para controlar la posición de un eje mediante señales electrónicas.
A diferencia de un motor convencional que gira continuamente cuando recibe alimentación, un servomotor de posición está diseñado para orientar su eje hacia una posición determinada dentro de su rango de movimiento.
Esta característica permite utilizarlo en mecanismos donde es necesario controlar la ubicación de una pieza móvil.
Por ejemplo, puede instalarse en un brazo robótico para mover una articulación o en una maqueta para abrir y cerrar una barrera.
El servomotor recibe una señal de control que indica la posición solicitada y utiliza su mecanismo interno para desplazar el eje.
El movimiento puede controlarse mediante programación utilizando una placa Arduino u otro controlador compatible.
Esto convierte al Servomotor Tower Pro SG5010 – 6KG en un componente útil para proyectos de robótica, automatización y aprendizaje electrónico.
¿Cómo funciona el Servomotor Tower Pro SG5010 – 6KG?
El funcionamiento del servomotor se basa en recibir una señal electrónica de control y convertirla en movimiento mecánico del eje de salida.
1. Alimentación eléctrica
El servomotor necesita recibir alimentación eléctrica apropiada para su funcionamiento.
La fuente utilizada debe cumplir las especificaciones de voltaje y corriente de la versión física del producto.
2. Recepción de la señal de control
El dispositivo recibe una señal electrónica procedente de Arduino o de otro controlador compatible.
Esta señal permite establecer la posición solicitada para el eje del servomotor.
3. Accionamiento del mecanismo interno
El sistema interno del servomotor acciona el motor y transmite el movimiento hacia el eje de salida.
4. Posicionamiento del eje
El mecanismo desplaza el eje hacia la posición establecida por la señal de control, dentro de sus límites de funcionamiento.
5. Movimiento del accesorio
Cuando se instala un brazo o accesorio sobre el eje, el movimiento se transmite al mecanismo conectado.
De esta manera pueden accionarse palancas, articulaciones, barreras y otras piezas mecánicas.
6. Control mediante programación
Un microcontrolador compatible puede enviar diferentes señales para modificar la posición del eje y desarrollar secuencias de movimiento.
Esto permite construir proyectos robóticos y sistemas de automatización que responden a instrucciones programadas.
Componentes principales del Servomotor Tower Pro SG5010 – 6KG
Carcasa del servomotor
Es la estructura externa que contiene y protege los componentes del dispositivo.
Su diseño rectangular permite instalar el servomotor dentro de diferentes mecanismos.
Eje de salida
Es la parte del servomotor que transmite el movimiento hacia los accesorios mecánicos instalados.
Permite conectar brazos, discos y elementos compatibles.
Sistema interno de transmisión
Se encarga de transmitir el movimiento generado por el motor hacia el eje de salida.
El material específico de los engranajes debe confirmarse con la ficha técnica del fabricante.
Circuito electrónico de control
Permite interpretar las señales recibidas y gestionar el funcionamiento del servomotor.
Cable de conexión
El producto incorpora un cable de tres conductores para alimentación eléctrica y señal de control.
Conector de tres contactos
Permite realizar la conexión del servomotor con un controlador o sistema electrónico compatible.
Soportes laterales de montaje
La carcasa incluye extensiones laterales con puntos de fijación para instalar el dispositivo sobre estructuras adecuadas.
Accesorios mecánicos
Las fotografías muestran diferentes brazos, un accesorio circular y elementos de fijación que permiten adaptar el movimiento del eje a distintos mecanismos.
Conexiones del Servomotor Tower Pro SG5010 – 6KG
El servomotor mostrado incorpora tres conductores de colores marrón, rojo y naranja.
La siguiente distribución corresponde al cableado habitual de este tipo de servomotor y debe verificarse antes de realizar la conexión.
| Color del cable | Función habitual |
|---|---|
| Marrón | GND – Tierra o negativo de alimentación. |
| Rojo | VCC – Alimentación positiva. |
| Naranja | Señal electrónica de control. |
Importante: Antes de conectar el servomotor, verifica la identificación de los conductores y las especificaciones eléctricas del modelo suministrado.
¿Para qué sirve el Servomotor Tower Pro SG5010 – 6KG?
El Servomotor Tower Pro SG5010 – 6KG sirve para desarrollar mecanismos que necesitan controlar la posición de un eje y transmitir movimiento a diferentes piezas.
Puede incorporarse a sistemas electrónicos donde un controlador establece la posición o secuencia de movimiento de un mecanismo.
Funciones principales
- Controlar la posición angular de un eje.
- Transmitir movimiento hacia brazos mecánicos.
- Accionar palancas y articulaciones.
- Desarrollar mecanismos programables.
- Controlar movimientos en proyectos de robótica.
- Accionar sistemas de dirección experimentales.
- Desarrollar brazos robóticos educativos.
- Controlar barreras y compuertas de maquetas.
- Crear sistemas electrónicos de posicionamiento.
- Complementar proyectos Arduino.
- Desarrollar prácticas de programación y control.
- Integrar movimiento mecánico en prototipos electrónicos.
Aplicaciones y usos del Servomotor Tower Pro SG5010 – 6KG
1. Brazos robóticos
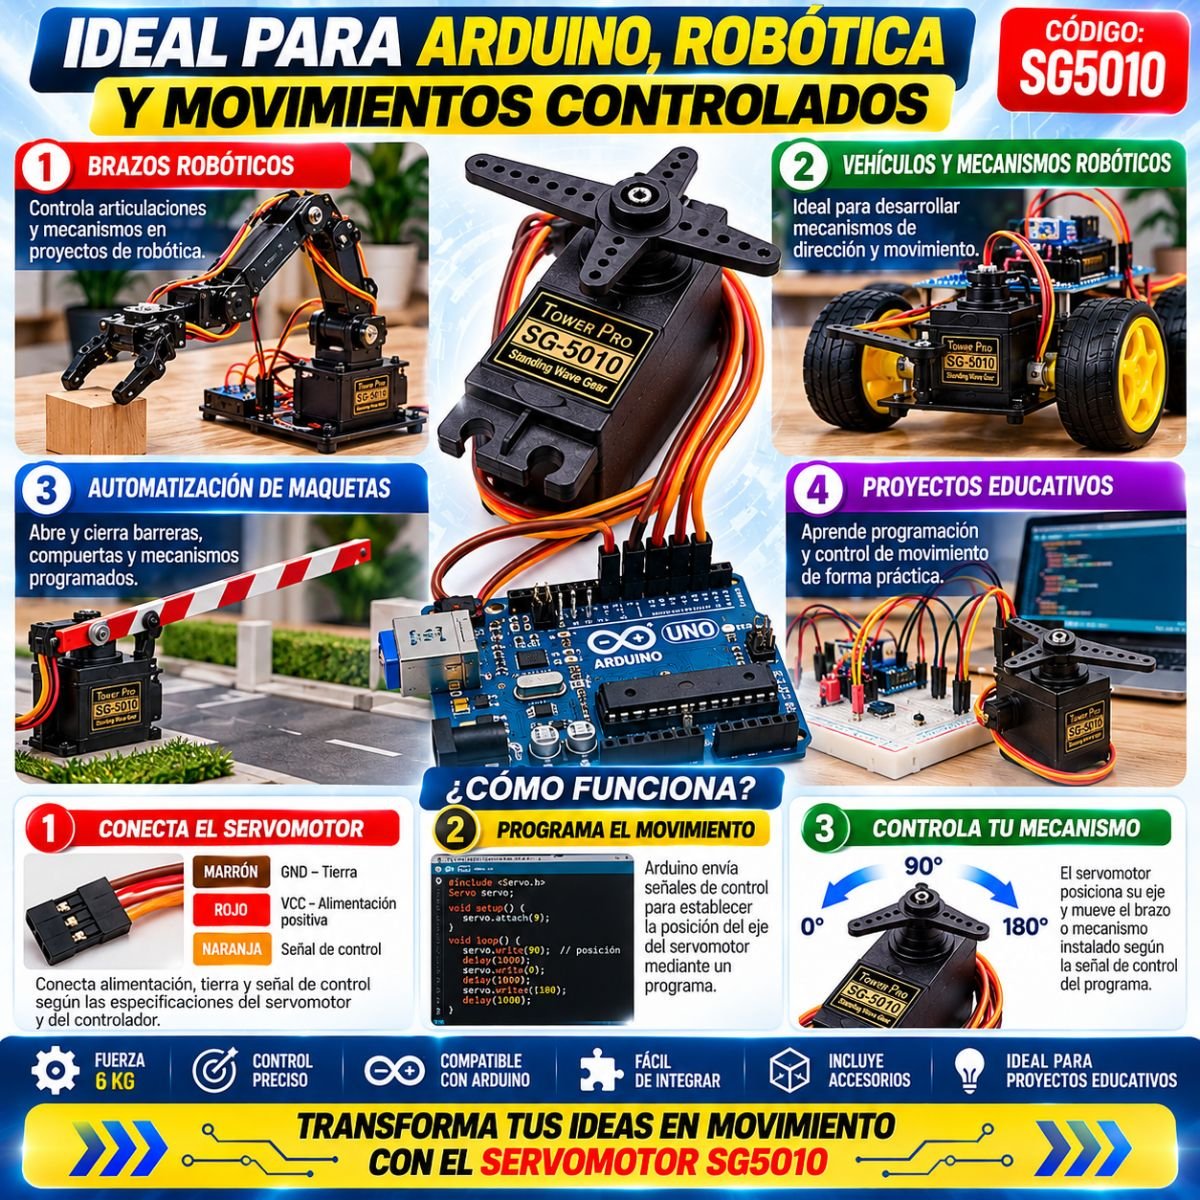
El Servomotor Tower Pro SG5010 – 6KG puede utilizarse para desarrollar brazos robóticos educativos que necesitan controlar la posición de sus articulaciones.
El movimiento del eje puede transmitirse a una pieza mecánica para modificar la posición de una parte del brazo.
Es útil para aprender conceptos de robótica, programación y control de movimiento.
2. Proyectos con Arduino UNO
Puede integrarse con Arduino UNO mediante una conexión eléctrica apropiada y un programa que genere las señales de control necesarias.
Arduino puede modificar la posición solicitada al servomotor para desarrollar diferentes secuencias de movimiento.
Es una aplicación adecuada para estudiantes que desean aprender a controlar actuadores electrónicos.
3. Vehículos robóticos educativos
El servomotor puede formar parte de mecanismos de dirección en vehículos robóticos experimentales.
Mediante programación, el eje puede modificar la posición de una pieza vinculada al sistema de dirección.
La capacidad del servomotor debe ser suficiente para el mecanismo y las cargas utilizadas.
4. Automatización de maquetas
Puede utilizarse para accionar barreras, puertas, compuertas y mecanismos móviles de maquetas educativas.
Por ejemplo, un controlador puede enviar una señal para abrir o cerrar una barrera según las condiciones programadas.
5. Sistemas con sensores
Puede combinarse con sensores electrónicos para desarrollar mecanismos que reaccionan a diferentes eventos.
Por ejemplo, un sensor de distancia puede proporcionar información a Arduino y el programa puede ordenar un movimiento al servomotor.
6. Proyectos de robótica educativa
Es útil para construir sistemas experimentales que requieren movimiento controlado mediante programación.
Puede integrarse en mecanismos articulados, vehículos, maquetas y plataformas robóticas.
7. Control de palancas
El servomotor permite accionar palancas mediante accesorios conectados a su eje.
Es adecuado para prototipos donde se necesita modificar la posición de un mecanismo mediante señales electrónicas.
8. Apertura y cierre de mecanismos
Puede utilizarse en proyectos educativos que requieren abrir o cerrar pequeñas estructuras mecánicas.
El diseño del mecanismo debe respetar las características y limitaciones del servomotor.
9. Proyectos de electrónica y programación
Permite desarrollar ejercicios relacionados con control de actuadores, generación de señales y automatización.
Es ideal para prácticas escolares, laboratorios y proyectos de aprendizaje.
10. Prototipos electrónicos
Puede incorporarse a prototipos donde es necesario convertir instrucciones electrónicas en movimientos mecánicos.
Facilita experimentar con diferentes estructuras antes de desarrollar un mecanismo definitivo.
11. Sistemas interactivos
Puede utilizarse en proyectos donde un botón, sensor o programa determina la posición de un mecanismo.
Por ejemplo, un pulsador puede utilizarse para ordenar el movimiento de una palanca mediante Arduino.
12. Aprendizaje de automatización
Permite estudiar cómo un sistema electrónico controla un dispositivo electromecánico para ejecutar acciones programadas.
Es útil para estudiantes y aficionados que desean comprender la integración entre programación, electrónica y mecánica.
Accesorios de montaje del Servomotor Tower Pro SG5010 – 6KG
El producto se presenta con accesorios mecánicos que permiten transmitir el movimiento del eje hacia diferentes mecanismos.
En las fotografías del producto se observan los siguientes tipos de accesorios:
- Brazos rectos: Permiten transmitir movimiento a palancas y mecanismos.
- Brazo en cruz: Ofrece diferentes puntos para fijar componentes mecánicos.
- Disco circular: Puede utilizarse para adaptar mecanismos al eje.
- Tornillos de fijación: Permiten instalar accesorios y asegurar componentes compatibles.
- Elementos adicionales de montaje: Piezas que facilitan la instalación según las características del proyecto.
La cantidad y presentación de los accesorios corresponde al conjunto mostrado en las fotografías del producto.
Especificaciones técnicas del Servomotor Tower Pro SG5010 – 6KG
| Característica | Información |
|---|---|
| Nombre comercial | Servomotor Tower Pro SG5010 – 6KG |
| Marca indicada | Tower Pro |
| Modelo | SG5010 |
| Código SKU | SG5010 |
| Presentación | 6KG según catálogo |
| Tipo de dispositivo | Servomotor de posición |
| Función principal | Control de posición y movimiento mecánico |
| Control | Mediante señales electrónicas compatibles |
| Conexión | Cable de tres conductores |
| Colores del cable | Marrón, rojo y naranja |
| Conector | Tres contactos |
| Carcasa | Color negro |
| Eje de salida | Preparado para accesorios mecánicos compatibles |
| Montaje | Soportes laterales para fijación |
| Accesorios | Brazos y elementos de montaje mostrados en las fotografías |
| Compatibilidad | Proyectos Arduino y controladores compatibles |
| Aplicaciones | Robótica, automatización, maquetas y mecanismos electrónicos |
| Voltaje de alimentación | Pendiente de confirmación técnica |
| Torque exacto | Pendiente de confirmación técnica |
| Velocidad de operación | Pendiente de confirmación técnica |
| Rango angular de giro | Pendiente de confirmación técnica |
| Material de engranajes | Pendiente de confirmación técnica |
Ventajas del Servomotor Tower Pro SG5010 – 6KG
Control de movimiento
Permite desarrollar mecanismos que requieren posicionar un eje mediante señales electrónicas.
Ideal para robótica
Puede utilizarse en brazos mecánicos, vehículos experimentales y proyectos educativos.
Compatible con Arduino
Permite desarrollar aplicaciones con placas Arduino mediante programación y conexiones adecuadas.
Accesorios de montaje
El producto se presenta con accesorios que permiten adaptar el eje a diferentes mecanismos.
Integración electrónica
Puede incorporarse a sistemas que combinan sensores, controladores y actuadores.
Diseño práctico
Su estructura rectangular y soportes laterales facilitan la instalación en proyectos compatibles.
Aprendizaje de programación
Es una herramienta útil para comprender cómo controlar movimientos mediante un microcontrolador.
Aplicaciones versátiles
Puede utilizarse en proyectos educativos, maquetas y prototipos electromecánicos.
¿Cómo conectar el Servomotor Tower Pro SG5010 – 6KG con Arduino?
Para utilizar correctamente el servomotor, es necesario verificar sus requisitos eléctricos y realizar las conexiones apropiadas.
Paso 1. Identifica los conductores
Localiza los cables marrón, rojo y naranja del servomotor.
Comprueba la función correspondiente a cada conductor antes de realizar las conexiones.
Paso 2. Verifica la alimentación
Consulta las especificaciones del servomotor para determinar el voltaje y la corriente necesarios.
Utiliza una fuente de alimentación adecuada para el dispositivo y la carga mecánica del proyecto.
Paso 3. Conecta la tierra
Conecta el conductor de tierra del servomotor a la referencia GND de la fuente de alimentación.
Cuando utilices una alimentación externa, establece una referencia de tierra común con el controlador cuando corresponda al circuito.
Paso 4. Conecta la alimentación positiva
Conecta el conductor de alimentación positiva a una fuente compatible con las especificaciones del servomotor.
No conectes el motor directamente a una salida de alimentación de Arduino sin verificar previamente los requisitos de corriente.
Paso 5. Conecta la señal de control
Conecta el conductor de señal a una salida compatible del microcontrolador.
Paso 6. Prepara el programa
Configura Arduino para generar las señales necesarias para controlar el servomotor.
Paso 7. Realiza una prueba sin carga
Comprueba el movimiento del eje antes de instalar mecanismos que puedan generar resistencia.
Paso 8. Instala el accesorio
Selecciona un brazo o accesorio de montaje compatible y fíjalo al eje del servomotor.
Paso 9. Ajusta el movimiento
Modifica las posiciones programadas de acuerdo con el mecanismo utilizado y el rango de funcionamiento confirmado para el modelo.
Paso 10. Integra el servomotor
Una vez comprobado su funcionamiento, utiliza el dispositivo para controlar el mecanismo correspondiente.
Recomendaciones de uso y seguridad
- Verifica el voltaje y la corriente de alimentación requeridos.
- Comprueba la identificación de los cables antes de conectarlos.
- No inviertas la polaridad de alimentación.
- Evita alimentar el servomotor directamente desde Arduino si la corriente disponible es insuficiente.
- Utiliza una fuente externa adecuada cuando el proyecto lo requiera.
- Establece una referencia de tierra común cuando corresponda.
- No fuerces manualmente el eje.
- Evita bloquear mecánicamente el movimiento.
- No excedas la capacidad de carga del servomotor.
- Verifica que los accesorios estén correctamente instalados.
- Respeta los límites mecánicos de giro.
- Desconecta la alimentación antes de modificar conexiones.
- Evita cortocircuitos entre los conductores.
- Protege el dispositivo contra líquidos, humedad y golpes.
- Realiza pruebas iniciales sin carga mecánica.
- Comprueba la temperatura y el comportamiento del dispositivo durante las pruebas.
Preguntas frecuentes sobre el Servomotor Tower Pro SG5010 – 6KG
¿Para qué sirve el Servomotor Tower Pro SG5010 – 6KG?
Sirve para controlar la posición de un eje y accionar mecanismos mediante señales electrónicas compatibles.
¿Es compatible con Arduino UNO?
Puede utilizarse con Arduino UNO mediante una fuente de alimentación apropiada, conexiones adecuadas y programación compatible.
¿Qué significa SG5010?
SG5010 es la referencia del modelo identificada en la etiqueta del servomotor.
¿Qué significa 6KG?
Es la denominación de capacidad que aparece en el catálogo. El valor exacto de torque y las condiciones de medición deben comprobarse en la ficha técnica correspondiente.
¿Puede utilizarse en brazos robóticos?
Sí. Puede incorporarse a mecanismos articulados y brazos robóticos educativos, siempre que las cargas y requisitos mecánicos sean compatibles.
¿Se puede utilizar en vehículos robóticos?
Sí. Puede formar parte de mecanismos de dirección en vehículos robóticos experimentales.
¿Cuántos cables tiene?
El producto mostrado incorpora tres conductores de conexión.
¿Para qué sirve el cable de señal?
Permite recibir las señales electrónicas utilizadas para establecer la posición solicitada del eje.
¿Necesita programación?
Cuando se utiliza con Arduino u otro microcontrolador, se necesita un programa que genere las señales de control correspondientes.
¿Puede utilizarse para abrir y cerrar una barrera?
Sí. Puede integrarse en una maqueta experimental que utilice una barrera accionada mediante un mecanismo conectado al eje.
¿Se puede controlar con sensores?
Sí. Un microcontrolador puede procesar la información de sensores y enviar instrucciones de movimiento al servomotor.
¿Incluye accesorios?
El producto se presenta con accesorios de montaje mostrados en las fotografías, como brazos y elementos de fijación.
¿Puede girar continuamente?
La referencia corresponde a un servomotor de control de posición. No debe anunciarse como un motor de rotación continua sin confirmar una versión específica con esa característica.
¿Puede utilizarse con ESP32?
Puede integrarse en proyectos con ESP32 cuando se cumplen los requisitos eléctricos y de señal del servomotor.
¿Se puede conectar directamente al computador?
No funciona como un dispositivo USB independiente. Necesita alimentación eléctrica y un sistema que genere las señales de control apropiadas.
¿Es adecuado para estudiantes?
Sí. Es útil para aprender electrónica, programación, robótica y control de movimiento.
¿Incluye placa Arduino?
No. Las placas Arduino y los demás equipos mostrados en imágenes de aplicación se utilizan únicamente como ejemplos.
Contenido del producto
1 Servomotor Tower Pro SG5010 – 6KG con cable de conexión de tres conductores y accesorios de montaje mostrados en las fotografías del producto.
Importante: Las placas Arduino, protoboards, vehículos robóticos, brazos mecánicos y demás equipos utilizados en imágenes de aplicación no están incluidos.
¿Por qué elegir el Servomotor Tower Pro SG5010 – 6KG?
El Servomotor Tower Pro SG5010 – 6KG permite incorporar movimiento controlado a diferentes proyectos electrónicos y mecanismos programables.
Su eje de salida, cable de conexión, estructura de montaje y accesorios permiten desarrollar diversas aplicaciones educativas de robótica y automatización.
Es una herramienta práctica para estudiantes, técnicos, docentes, ingenieros y aficionados interesados en aprender control de movimiento mediante microcontroladores.
Puede utilizarse en brazos robóticos, maquetas automatizadas, mecanismos articulados y proyectos experimentales con Arduino.
Compra tu Servomotor Tower Pro SG5010 – 6KG en GERIZIM SAS
En GERIZIM SAS encontrarás servomotores, sensores, módulos Arduino, protoboards, cables jumper y accesorios para desarrollar proyectos electrónicos, robótica educativa y automatización.
El Servomotor Tower Pro SG5010 – 6KG es una solución práctica para transformar señales de control electrónico en movimientos mecánicos programados.
Complementa tus proyectos con componentes electrónicos y accesorios disponibles en nuestra tienda.
GERIZIM SAS – Tecnología, electrónica y soluciones para tus proyectos.



Comentarios
Todavía no hay comentarios.